Image

Cindy de Jonge
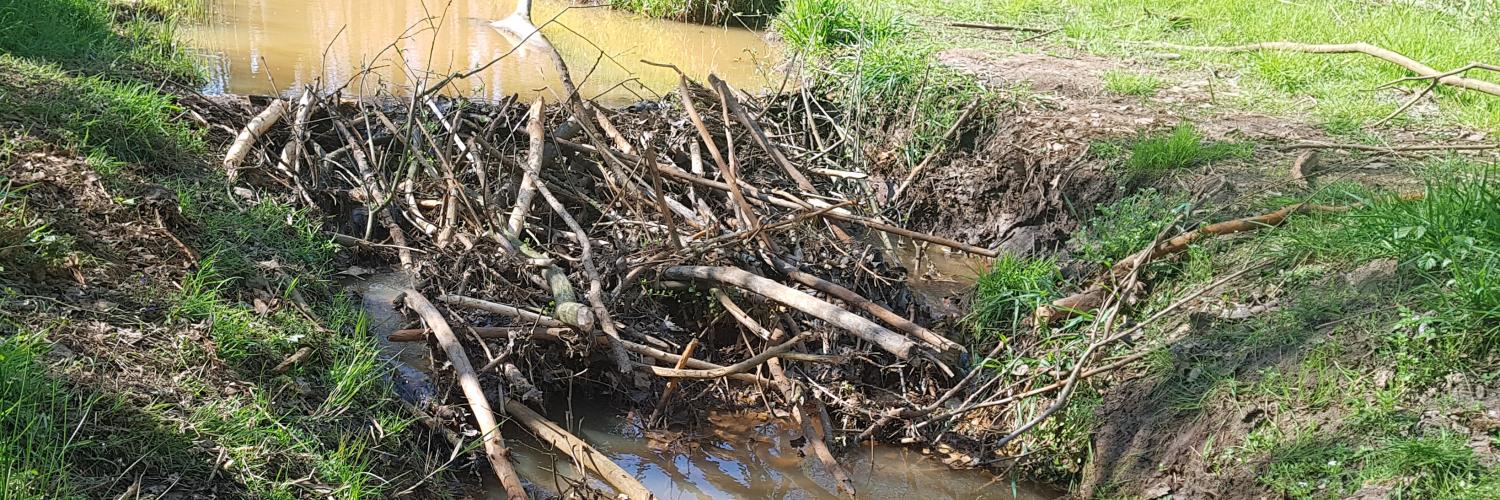
Het aantal bevers is sterk toegenomen en verspreid over het land, waardoor verschillende partijen met hen te maken hebben. Waterschappen ondervinden vooral problemen door gegraven gangenstelsels onder onderhoudspaden. Machines en voertuigen zakken hierdoor weg, wat financiële schade veroorzaakt. Het doel is om duurzaam samen te leven met de bever, terwijl veilig werken gewaarborgd blijft. Hoe pakken we dit aan?
Het opsporen van beverholen en gangenstelsels is noodzakelijk om de volgende redenen:
● Voorkomen van overstromingen en wateroverlast;
● Veilig gebruik van infrastructuur;
● Veilig kunnen werken;
● Gericht maatregelen kunnen treffen.
Er zijn verschillende opsporingsmethoden getest om beverholen beter op te sporen. Hieronder worden enkele technieken besproken die tot 2021 zijn uitgeprobeerd door Waterschap Aa en Maas en Waterschap Hunze en Aa’s. Aanvullingen zijn welkom om een compleet overzicht van opsporingstechnieken te krijgen.
Diverse methoden en technieken zijn nog volop in ontwikkeling. Dit geldt bijvoorbeeld ook voor glasvezeltechniek.
● Veel technieken beschikbaar, maar nog geen 100% succesgarantie;
● Technieken vragen om specifieke omstandigheden;
● Combinatie van technieken geeft beste resultaat;
● Blijven onderzoeken!
De ROV is een onderwaterrobot met een camera en sonar. De ROV is te manoeuvreren in positie en diepte (maximaal 300 meter). Positie, diepte en beeld worden opgeslagen op de harde schijf.
Voordelen:
Nadelen:
De radar gebruikt geluidsgolven om afwijkingen in de grond onder bijvoorbeeld werkpaden in kaart te brengen. Van de afwijkingen moet vervolgens beoordeeld worden of het gaat om een (bever)hol, een andere grondlaag of puin. De radar kan in combinatie met een drone worden ingezet.
Voordelen:
Nadelen:
Verstoring door verschillende grondlagen.
Een soort veredelde fishfinder met een scan richting de zijkant. De boot vaart in het midden van de watergang. Het apparaat zendt een signaal uit richting de zijkant, dit signaal wordt weerkaatst door de oever. Op plekken waar een hol zit duurt het langer voordat dit signaal terugkomt, deze worden weergegeven op de kaart.
Voordelen:
Nadelen:
Verwachting was om temperatuurverschillen te kunnen meten van bovenaf. Helaas bleek deze methode ongeschikt.
Voordelen:
Nadelen:
3D scan van de bodem laten maken. Gebruik gemaakt van Ping DSP 3DSS-DX-450.
Voordelen:
Nadelen:
Hond is getraind op de geur van de klieren van de bever. Ervaring is eerder opgedaan in Duitsland – Oderbruch. Hierbij loopt de hond op enkele meters van de oever af. Op deze manier is er minder kans dat de hond op alle locaties aanslaat waar een bever kort op de kant is geweest om iets af te knagen
Voordelen:
Nadelen:
Een visuele inspectie kan op verschillende wijze worden uitgevoerd.
Wanneer er lopend of varend geïnspecteerd wordt kan het helpen om een zonnebril te gebruiken om reflecties van het water te verminderen zodat men meer ziet wat er onder water aanwezig is. lopend kan vanaf de oever, maar dan wordt er meer gemist. Beter is het om door het water langs de oever te lopen (met lieslaarzen of waadpak). Vooral actieve holen zijn dan te vinden omdat er dan een diepere geul loopt loodrecht van de oever af. Als het water te diep is dan kunnen holen gevonden worden door te snorkelen.
Check op verzakkingen, vraatsporen, gronduitspoeling en looppaadjes. Het kan erg handig zijn om gebruik te maken van een prikstok. Leg gegevens goed vast en blijven monitoren is belangrijk. Samenwerken met de muskusrattenbestrijding zorgt voor een beter beeld. Indien mogelijk is het aan te raden om het waterpeil tijdelijk te verlagen.